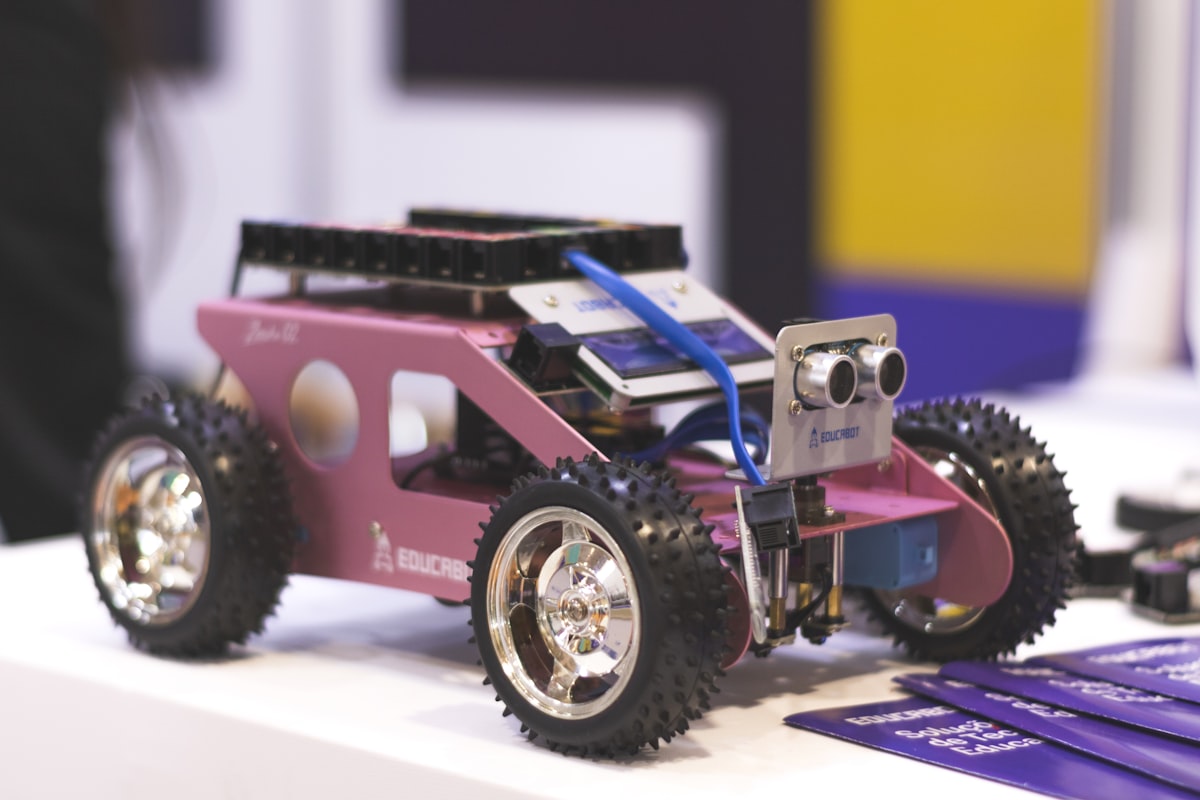
This tutorial covers perception, localization, planning, and manipulation loops for robust retrieval in dynamic spaces.
def score_candidate(distance, confidence, graspability):
    return 0.4 * (1.0 / (distance + 1e-6)) + 0.35 * confidence + 0.25 * graspability
J(theta) = alpha E_{track} + beta E_{collision} + gamma E_{energy}