We compare trajectory error and map consistency under identical sensor traces and initialization seeds.
RMSE = \sqrt{\frac{1}{N}\sum_{i=1}^{N}(\hat{p}_i - p_i)^2}Aug 16, 2026 · 1 min read
Benchmark design for comparing SLAM backends across loop closures, drift, and compute budget.
We compare trajectory error and map consistency under identical sensor traces and initialization seeds.
RMSE = \sqrt{\frac{1}{N}\sum_{i=1}^{N}(\hat{p}_i - p_i)^2}
Tracing executor behavior to reduce control jitter below 1.5 ms.
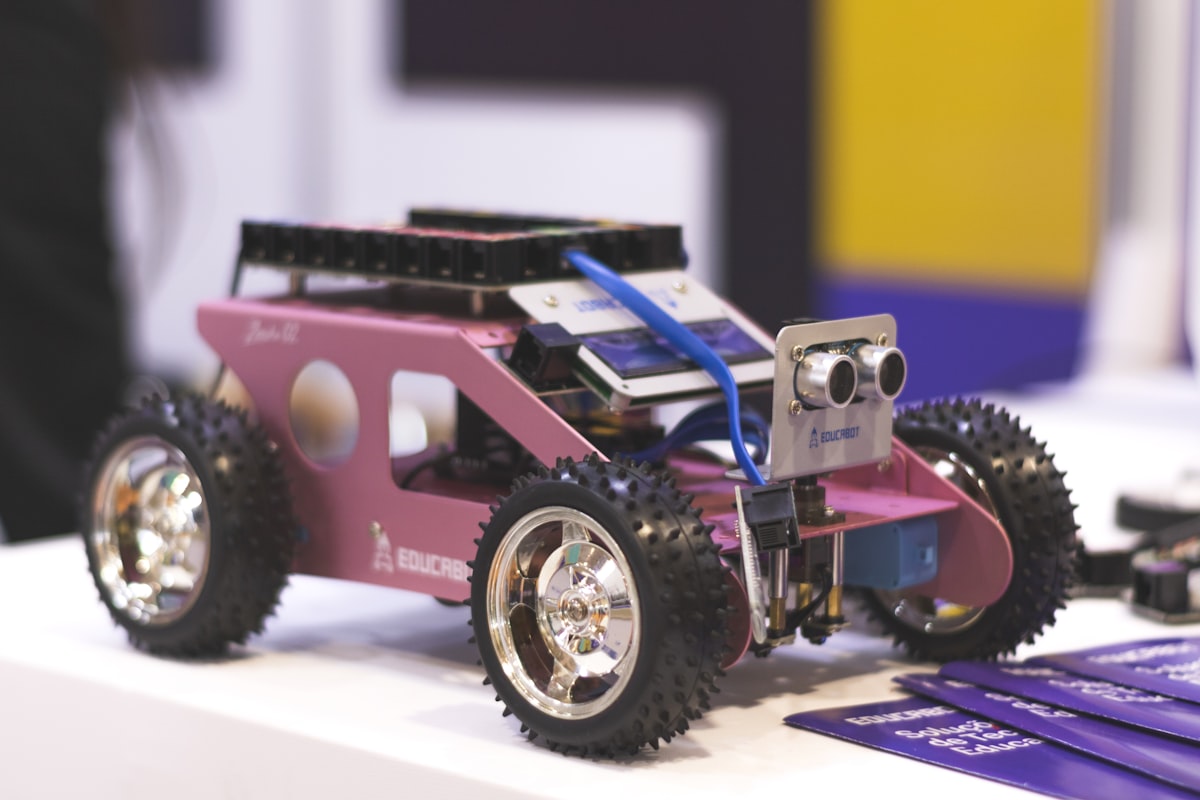
Task arbitration and collision-safe policies for synchronized picking robots.
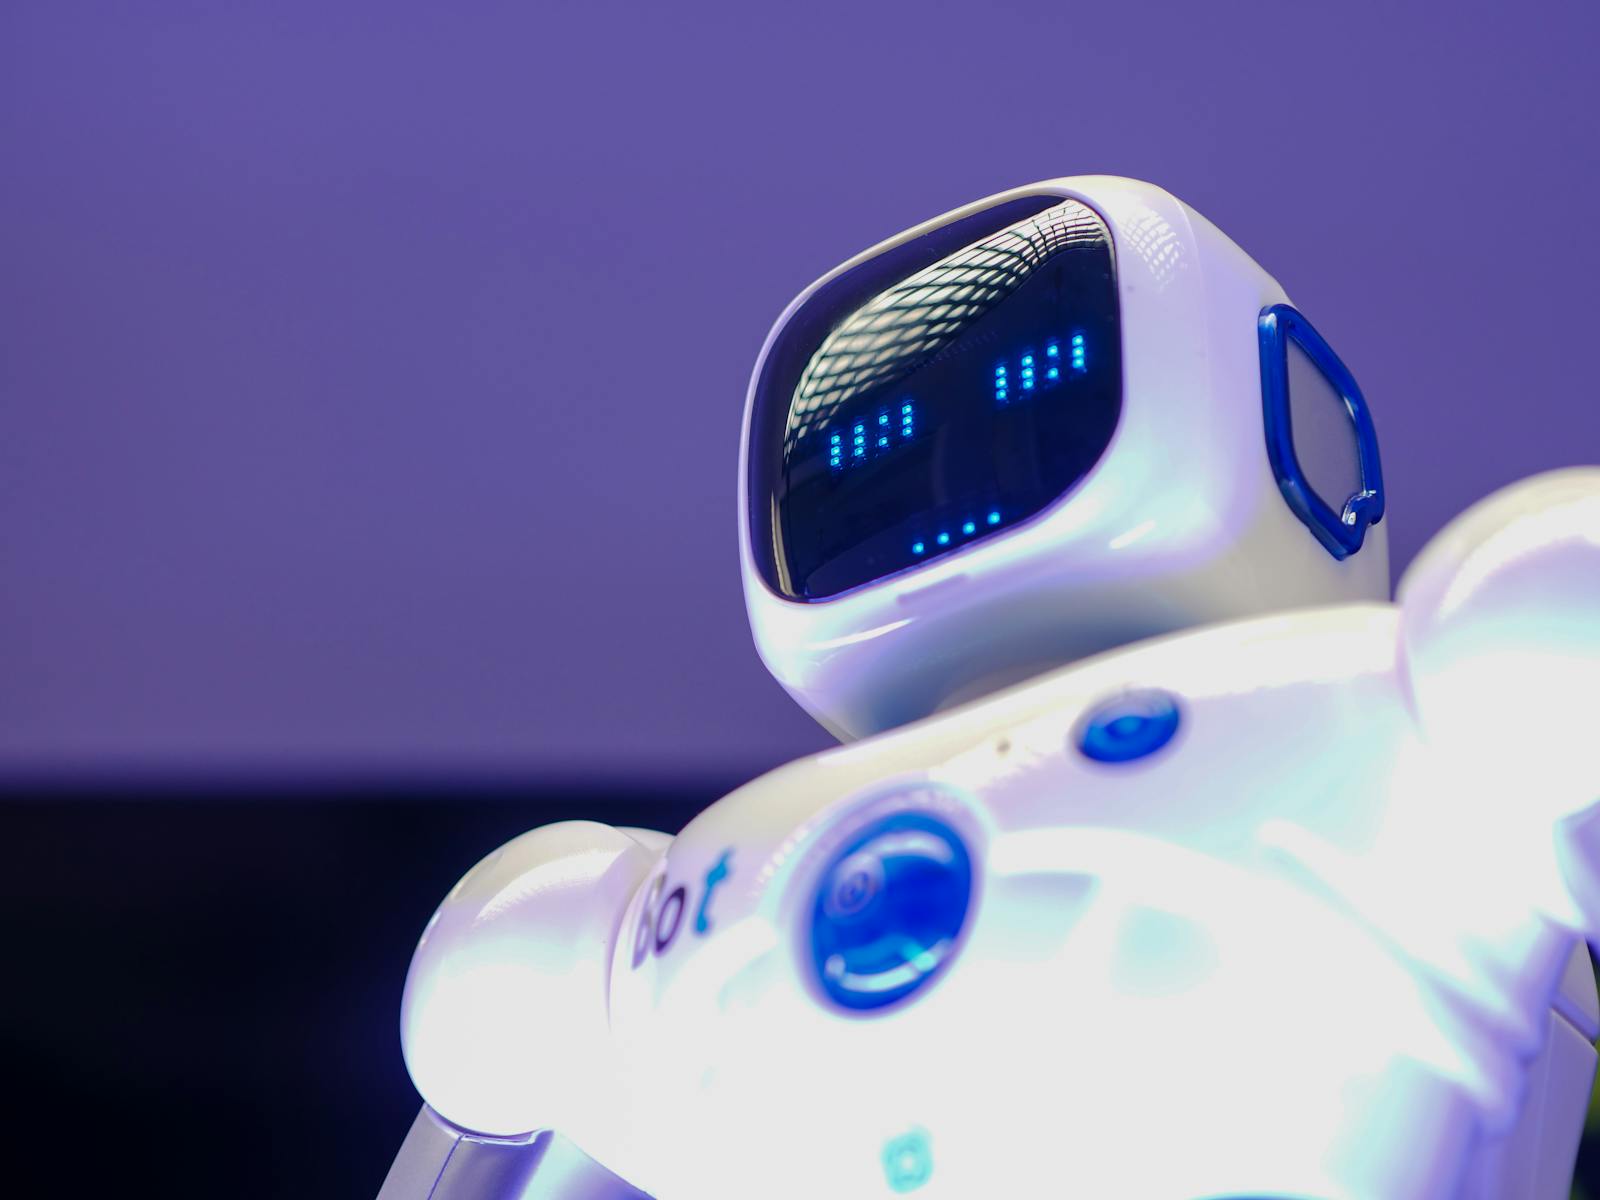
A force-feedback robotic station for sub-millimeter assembly in constrained manufacturing lines.