Swarm Planner
We use decentralized occupancy maps and dynamic task reassignment to maximize throughput.
Aug 16, 2026 · 1 min read
Task arbitration and collision-safe policies for synchronized picking robots.
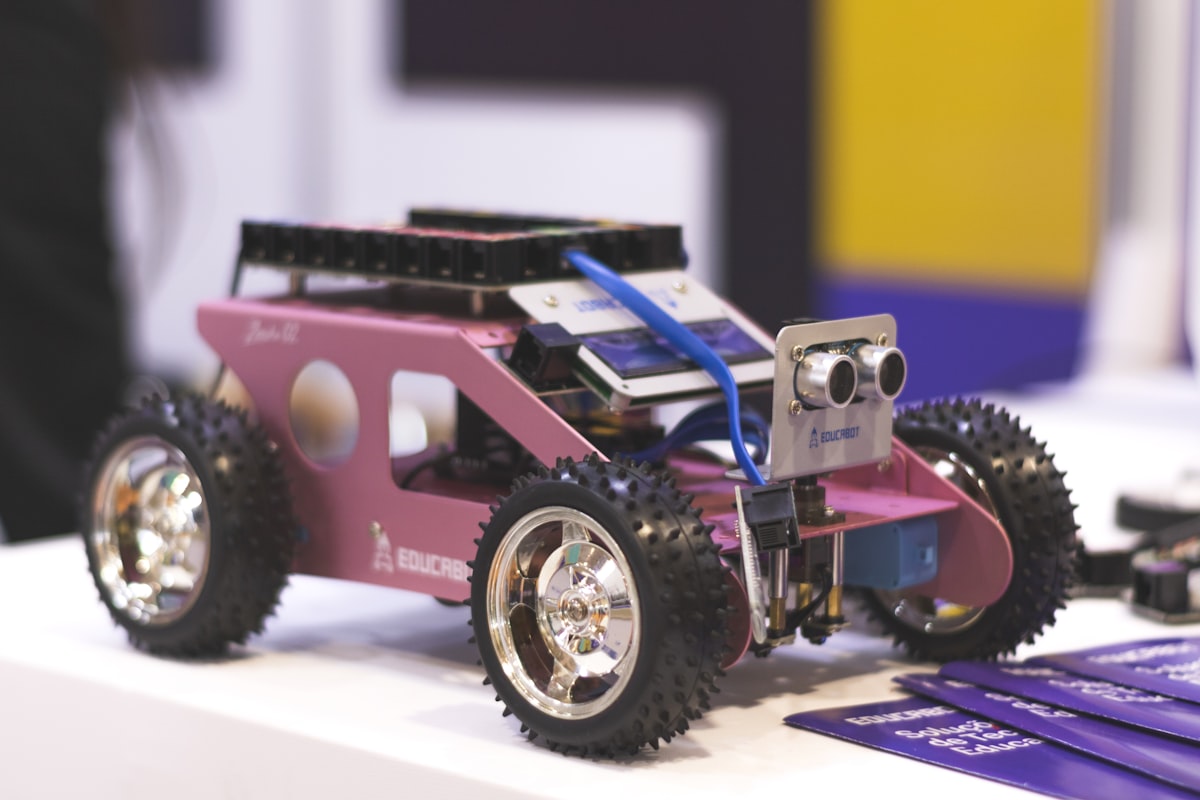
We use decentralized occupancy maps and dynamic task reassignment to maximize throughput.
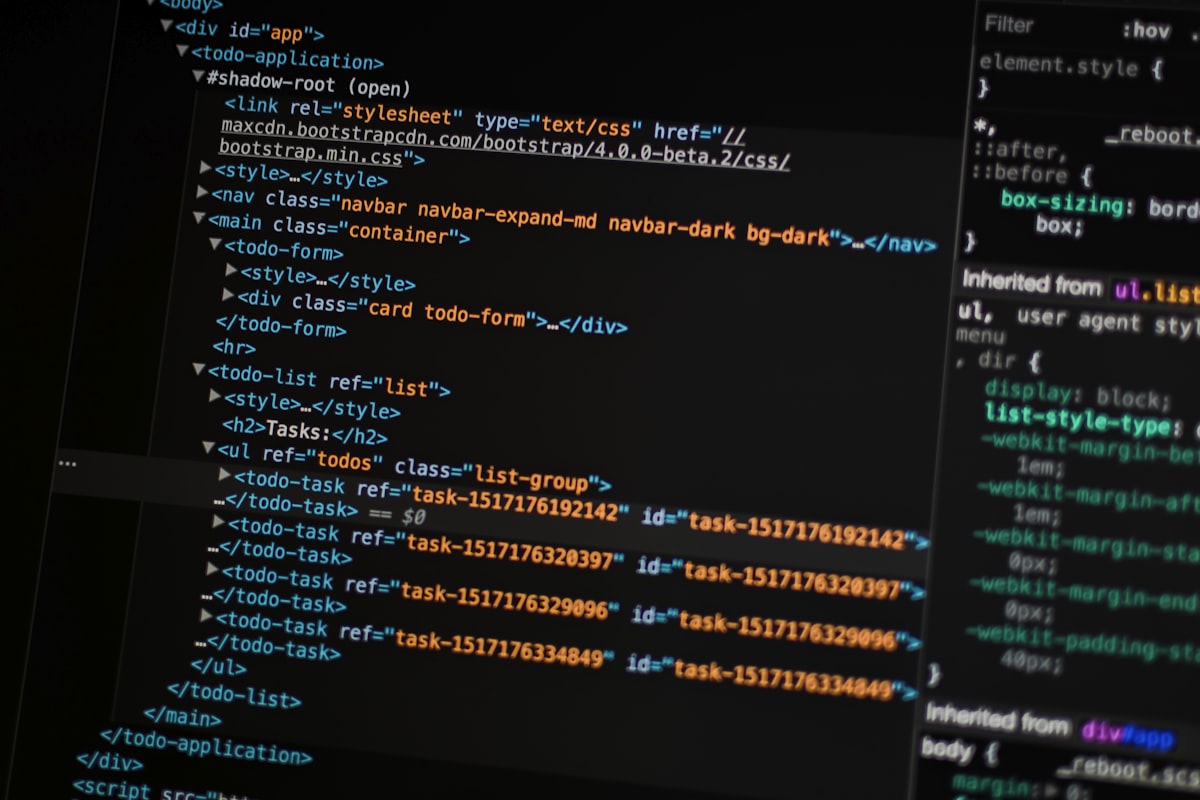
Tracing executor behavior to reduce control jitter below 1.5 ms.
Benchmark design for comparing SLAM backends across loop closures, drift, and compute budget.
A force-feedback robotic station for sub-millimeter assembly in constrained manufacturing lines.